
原创文章,作者:奇果派工坊,如若转载,请注明出处:https://www.7gp.cn/archives/687
原创文章,作者:奇果派工坊,如若转载,请注明出处:https://www.7gp.cn/archives/687
一.概述 我们提供米思奇图形编程插件和示例代码,安装简单易于使用,可以快速实现该驱动板的所有功能 二.下载米思奇 我们提供一个封装好插件的米思奇环境供大家下载,mac系统建议去Mi…
1.教程目标 本期教程的目标是为了实现:利用Mixly米思奇图形编码来驱动遥小车及其附加组件。 2.安装插件 2.1下载插件 2.2安装插件 下载后的插件如图所示 打开米思奇,选择…
程序下载:Arduino巡线示例代码 《MEARM机械臂安装教程》 小车机械臂安装机手册,请访问以上文章链接,安装机械臂。机械臂无需底座,可从Step 4开始。 《麦克纳姆轮小车V…
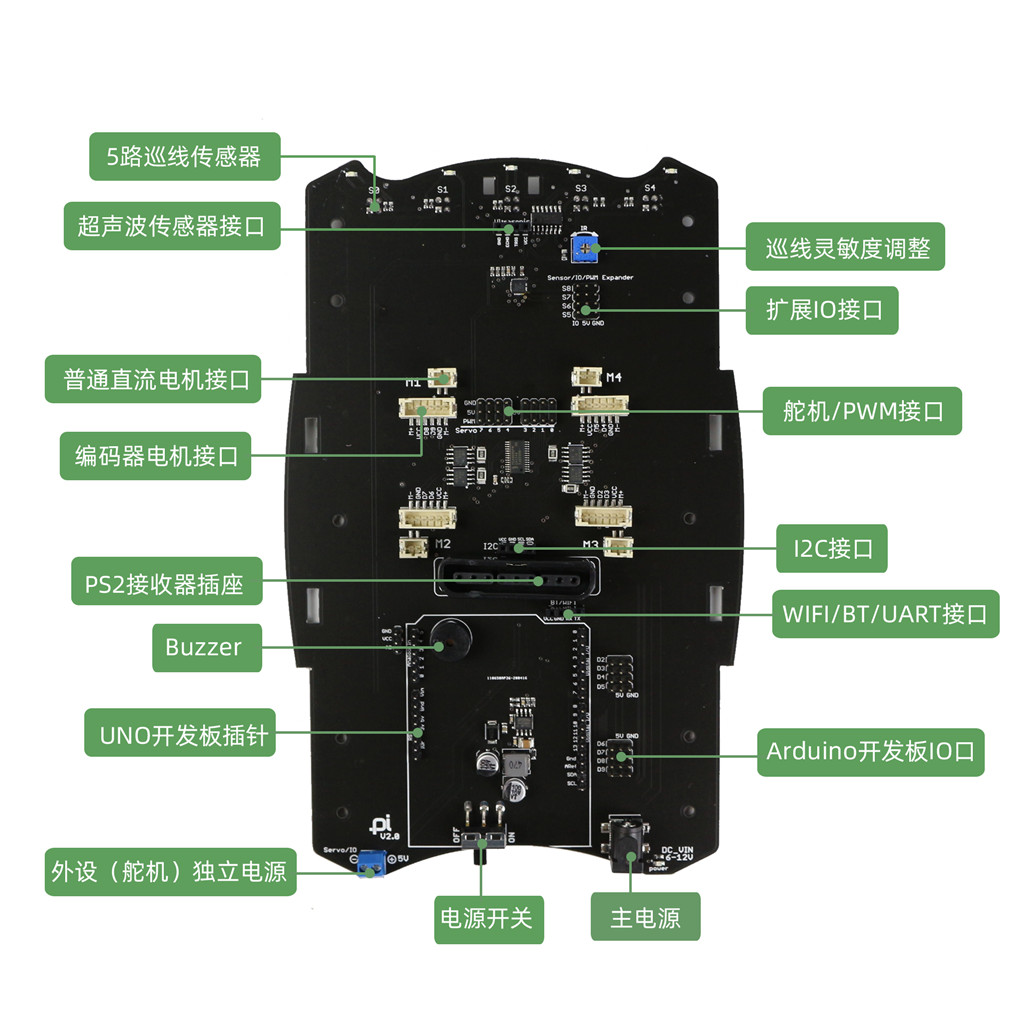
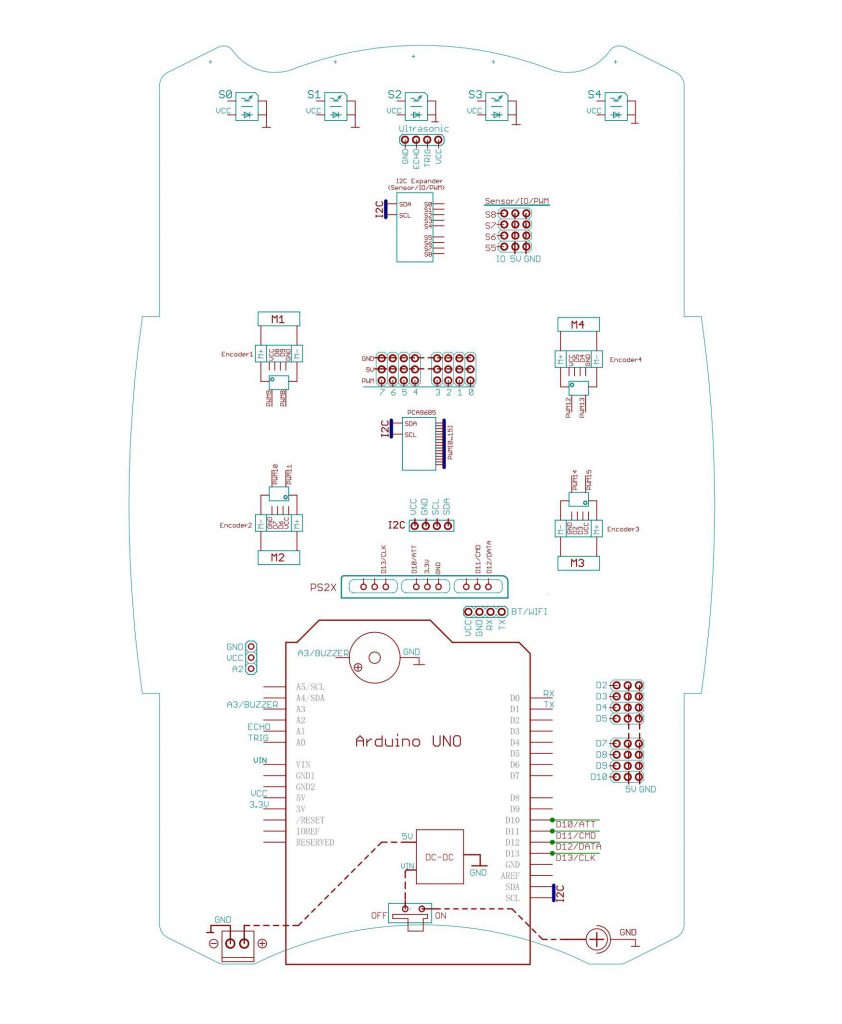
介绍 该巡线模块由I2C接口通讯,不占用开发板额外端口。模块包含5路巡线传感器。预留2路IO接口,支持INPUT/OUTPUT,可用于扩展IO端口使用。 注意: 硬件总览 原理图(…
本文重点讲述如何使用micro-ROS技术让Esp32和Ros2之间进行通讯,并提供了一个双向通讯的示例代码供大家参考,后期可以在此基础上完善esp32的电机控制、ros2的智能控…
我们将在这里介绍最新版机械臂的安装方法。这个版本的机械臂经过多次更新和改良,结构更加合理。适合用于机械和电子方面的入门学习、也可以作为毕业论文设计的材料。 Step 1: 对舵机进…
一.概述 本片介绍物联网协议Mqtt控制设备 需要准备Mixly米思奇和我们的S3驱动板,米思奇的安装配置请参考下方链接 二.米思奇代码 1.下载的插件文件夹先解压,然后打开Exa…
概述 产品名称:ArdUNO FM收音机焊接组装套件产品型号:QGP-RD86A工作电压:USB-5V或3节7号(AAA)电池收音波段:调频FM波段,频率范围:87.5MHz~10…
准备 安装机械臂之前,要调整舵机初始角度,否则会影响机械臂活动范围或者卡死。套件提供的舵机运行范围是0-180度,初始角度处于居中(90度)即可。 *舵机长时间堵转(卡死)增加功耗…
